背景介绍
在第十二章节变化的电磁场中计算感生电动势中遇到一道题目中包含比较复杂的数学计算,想通过自己的理论推导和借助计算机的算力将同类问题进行推广、借助计算机计算分析。
原题如下:
例12-8 长直导线中通有电流 $I=I_0 · cos t (I_0 常量)$ 。有一与之共面的三角形线圈 ABC,已知 AB=a, BC=b。若线圈以垂直于导线方向的速度 v 向右平移, 当 B 点与长直导线的距离为 x 时,求线圈 ABC 中的感应电动势。(如图1所示)
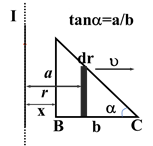
解:
将三角形沿竖直方向分为若干宽为 $dr$ 的矩形积分。
$$
\begin{aligned}
\varphi_m &= \int_x^{x + b}{\frac{\mu _oI}{2\pi r}}\left( x+b-r \right) \frac{a}{b}{d}r
\\
&= \frac{\mu _oa}{2\pi b}I\cdot \left[ \left( x+b \right) \ln \frac{x + b}{x}-b \right]
\end{aligned}
$$
$$
\varepsilon_i = -\frac{ d \varphi_m}{dt}
$$
$$
I=I_0 cos \left( {t} \right) , \frac{dx}{dt} = v
$$
$$
\begin{aligned}
\varepsilon_i
&= - \frac{\mu_o a}{2 \pi b} \left\{ \frac{dI}{dt} \left[ \left( x+b \right) \ln \frac{x + b}{x} - b \right] +I \frac{d}{dt} \left[ \left( x+b \right) \ln \frac{x + b}{x}-b \right] \right\}
\\
&= \frac{\mu_o a I_o \omega }{2 \pi b} \sin \omega t \left[ \left( x+b \right) \ln \frac{x + b}{x} - b \right] +\frac{\mu _o a v}{2 \pi b}I_o \cos \omega t \left( -\ln \frac{x + b}{x} + \frac{b}{x} \right)
\end{aligned}
$$
猜想和计算推导
思路分析
我们发现这个电动势的计算结果中与α无关,这意味着只要保持三角形的高不变,将顶点C沿着平行于AB的方向移动,就不会改变对应的电动势,这是实现推广到任意形状的线框的基础。
本例如果借助编程语言,最关键的并不是我们手算时遇到的数学上的困难(积分,求导时x和I都是t的函数,需要用对应的求导法则),这里的数学问题可以用MATLAB轻松解决,这里为了一元化,从数学计算到数据可视化,再到GUI界面展示,都是用Python。所以这里没有使用MATLAB,而用了Python的SymPy。
所以现在求电动势式对t求导已经不再是我们遇到最麻烦的问题,推广到任意形状的关键是在任意形状的线框在磁场内的磁通量的求解上。
推广到梯形
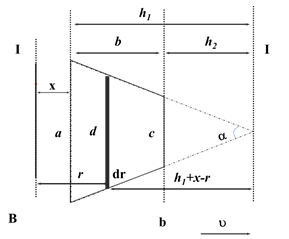
我们可以先把三角形推广到梯形。
需要分两种情况:一种是梯形的底离直导线更近,一种是梯形的底离直导线更近更远;
1、梯形的底离直导线更近的情况如图2所示
2、梯形的底离直导线更远的情况如图3所示
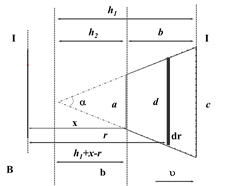
类似于我们在例12-8中发现,在梯形中电动势的计算结果中与α无关,这意味着只要保持梯形的高不变,将梯形的平行的两条边C沿着平行的方向移动,就不会改变对应的电动势。
于此基础上,我们可以把任意的多边形分割成若干个梯形,其中梯形分成两种,一种是梯形的底离直导线更近的梯形,一种是梯形的底离直导线更近更远的梯形。
用程序计算特定形状对应的电动势和进一步推广解释
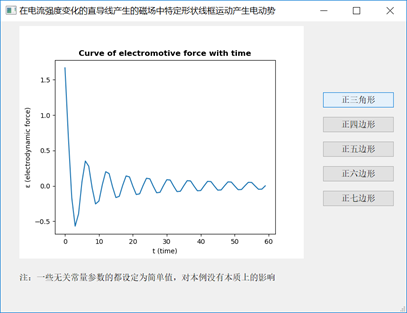
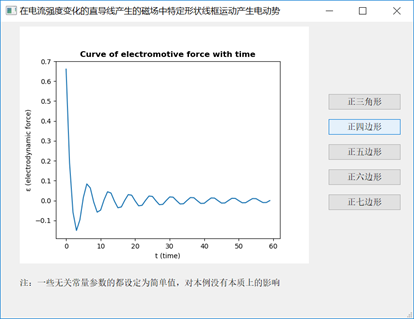
我们用程序分别对正三角形、正方形、正五边形、正六边形、正七边形在电流强度变化的直导线产生的磁场中任意形状线框运动产生电动势。从中解释任意性。
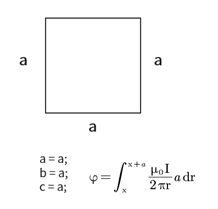
正三角形、正方形直接套用情形1(注意a, b, c对应梯形情形中的a, b, c),矩形分析如图4 所示,程序运行结果见图5 、图6。
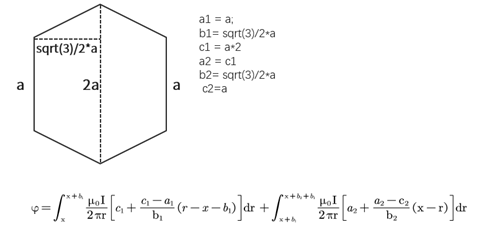
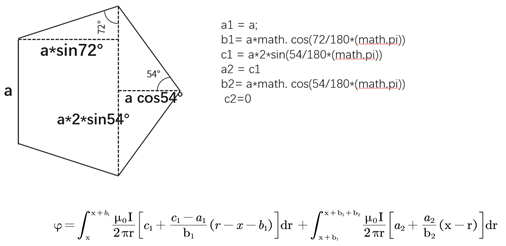
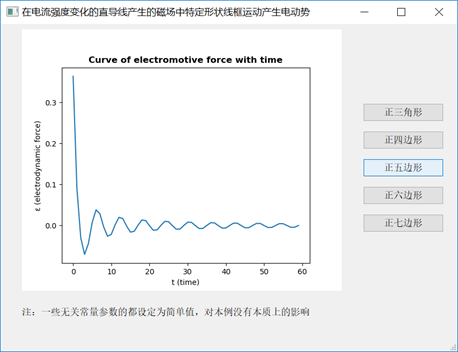
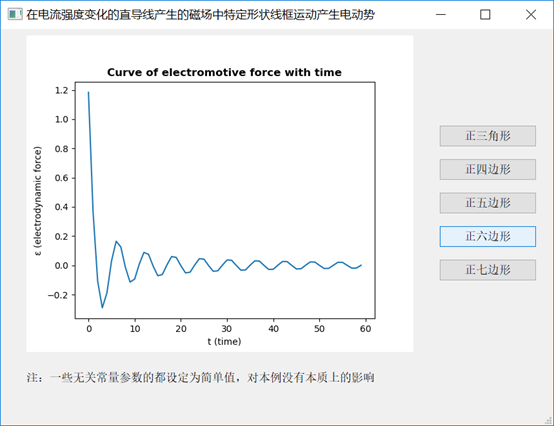
五边形和六边形的分割成成两个部分,这两个部分分别用梯形的情形2和情形1计算磁通量。详解先图7、图8,程序运行结果见图9、图10.
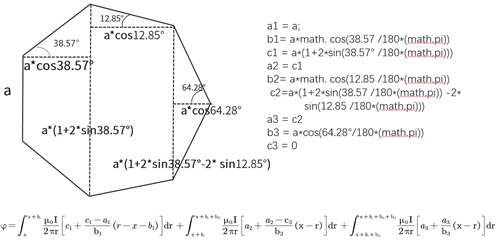
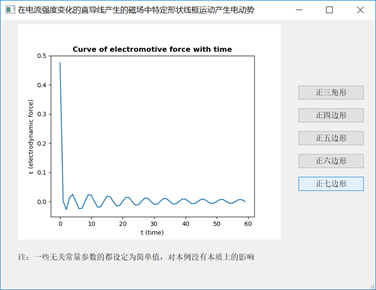
正七边形略微复杂,需要划分成三个部分,但是道理都是相通的。详解见图12,程序运行结果加图13.
对任意性的推广做如下解释:
- 在编程的时候可以取 $I_0~ = 1, x = 1, v=1, a=1$ 这样的特殊值,这些无关参量对实现任意性没有本质上的影响,但以推广了任意性。
- $I = I_0 \times cos(ω*t)$ 也可以看成是特殊取值,对任何的I=I(t)都是成立的
- 同理,此运动也不要求一定是匀速,甚至不要求是直线运动。只用是 $v=v(t)$ 就可以,而非直线运动,只需要得到在垂直于导线的分量即可。(不考虑相对论效应)
综上实现的计算在任意电流强度变化和任意直线运动(不考虑相对论效应)的电动势,不再局限正弦电流,不局限于参数,不局限于匀速直线运动。
计算机算力的窥探:下面是正六边形线框对应的电动势的表达式(程序的中间运行结果)。可见如果让我们手算的话,是难以承担的计算量。
1 | ε = -(-4\*I0\*a\*µ\*sin(0.3\*π)\*cos(t\*ω) + I0\*a\*µ\*cos(t\*ω))\*(v\*log(-a\*cos(0.4\*π)/2 + t\*v/2 - (-a\*\*3\*π\*cos(0.4\*π)\*\*3 - 2\*a\*\*2\*t\*v\*π\*cos(0.4\*π)\*\*2 - a\*t\*\*2\*v\*\*2\*π\*cos(0.4\*π))/(2\*a\*π\*(a\*cos(0.4\*π) + t\*v)\*cos(0.4\*π)))/(2\*a\*π\*(a\*cos(0.4\*π) + t\*v)\*\*2\*cos(0.4\*π)) - v\*log(-a\*cos(0.4\*π)/2 + t\*v/2 + (-a\*\*3\*π\*cos(0.4\*π)\*\*3 - 2\*a\*\*2\*t\*v\*π\*cos(0.4\*π)\*\*2 - a\*t\*\*2\*v\*\*2\*π\*cos(0.4\*π))/(2\*a\*π\*(a\*cos(0.4\*π) + t\*v)\*cos(0.4\*π)))/(2\*a\*π\*(a\*cos(0.4\*π) + t\*v)\*\*2\*cos(0.4\*π)) + (v/2 - v\*(-a\*\*3\*π\*cos(0.4\*π)\*\*3 - 2\*a\*\*2\*t\*v\*π\*cos(0.4\*π)\*\*2 - a\*t\*\*2\*v\*\*2\*π\*cos(0.4\*π))/(2\*a\*π\*(a\*cos(0.4\*π) + t\*v)\*\*2\*cos(0.4\*π)) + (-2\*a\*\*2\*v\*π\*cos(0.4\*π)\*\*2 - 2\*a\*t\*v\*\*2\*π\*cos(0.4\*π))/(2\*a\*π\*(a\*cos(0.4\*π) + t\*v)\*cos(0.4\*π)))/(2\*a\*π\*(a\*cos(0.4\*π) + t\*v)\*(-a\*cos(0.4\*π)/2 + t\*v/2 + (-a\*\*3\*π\*cos(0.4\*π)\*\*3 - 2\*a\*\*2\*t\*v\*π\*cos(0.4\*π)\*\*2 - a\*t\*\*2\*v\*\*2\*π\*cos(0.4\*π))/(2\*a\*π\*(a\*cos(0.4\*π) + t\*v)\*cos(0.4\*π)))\*cos(0.4\*π)) - (v/2 + v\*(-a\*\*3\*π\*cos(0.4\*π)\*\*3 - 2\*a\*\*2\*t\*v\*π\*cos(0.4\*π)\*\*2 - a\*t\*\*2\*v\*\*2\*π\*cos(0.4\*π))/(2\*a\*π\*(a\*cos(0.4\*π) + t\*v)\*\*2\*cos(0.4\*π)) - (-2\*a\*\*2\*v\*π\*cos(0.4\*π)\*\*2 - 2\*a\*t\*v\*\*2\*π\*cos(0.4\*π))/(2\*a\*π\*(a\*cos(0.4\*π) + t\*v)\*cos(0.4\*π)))/(2\*a\*π\*(a\*cos(0.4\*π) + t\*v)\*(-a\*cos(0.4\*π)/2 + t\*v/2 - (-a\*\*3\*π\*cos(0.4\*π)\*\*3 - 2\*a\*\*2\*t\*v\*π\*cos(0.4\*π)\*\*2 - a\*t\*\*2\*v\*\*2\*π\*cos(0.4\*π))/(2\*a\*π\*(a\*cos(0.4\*π) + t\*v)\*cos(0.4\*π)))\*cos(0.4\*π))) - (4\*I0\*a\*µ\*sin(0.3\*π)\*cos(t\*ω) - I0\*a\*µ\*cos(t\*ω))\*(v\*log(a\*cos(0.4\*π)/2 + t\*v/2 - (-a\*\*3\*π\*cos(0.4\*π)\*\*3 - 2\*a\*\*2\*t\*v\*π\*cos(0.4\*π)\*\*2 - a\*t\*\*2\*v\*\*2\*π\*cos(0.4\*π))/(2\*a\*π\*(a\*cos(0.4\*π) + t\*v)\*cos(0.4\*π)))/(2\*a\*π\*(a\*cos(0.4\*π) + t\*v)\*\*2\*cos(0.4\*π)) - v\*log(a\*cos(0.4\*π)/2 + t\*v/2 + (-a\*\*3\*π\*cos(0.4\*π)\*\*3 - 2\*a\*\*2\*t\*v\*π\*cos(0.4\*π)\*\*2 - a\*t\*\*2\*v\*\*2\*π\*cos(0.4\*π))/(2\*a\*π\*(a\*cos(0.4\*π) + t\*v)\*cos(0.4\*π)))/(2\*a\*π\*(a\*cos(0.4\*π) + t\*v)\*\*2\*cos(0.4\*π)) + (v/2 - v\*(-a\*\*3\*π\*cos(0.4\*π)\*\*3 - 2\*a\*\*2\*t\*v\*π\*cos(0.4\*π)\*\*2 - a\*t\*\*2\*v\*\*2\*π\*cos(0.4\*π))/(2\*a\*π\*(a\*cos(0.4\*π) + t\*v)\*\*2\*cos(0.4\*π)) + (-2\*a\*\*2\*v\*π\*cos(0.4\*π)\*\*2 - 2\*a\*t\*v\*\*2\*π\*cos(0.4\*π))/(2\*a\*π\*(a\*cos(0.4\*π) + t\*v)\*cos(0.4\*π)))/(2\*a\*π\*(a\*cos(0.4\*π) + t\*v)\*(a\*cos(0.4\*π)/2 + t\*v/2 + (-a\*\*3\*π\*cos(0.4\*π)\*\*3 - 2\*a\*\*2\*t\*v\*π\*cos(0.4\*π)\*\*2 - a\*t\*\*2\*v\*\*2\*π\*cos(0.4\*π))/(2\*a\*π\*(a\*cos(0.4\*π) + t\*v)\*cos(0.4\*π)))\*cos(0.4\*π)) - (v/2 + v\*(-a\*\*3\*π\*cos(0.4\*π)\*\*3 - 2\*a\*\*2\*t\*v\*π\*cos(0.4\*π)\*\*2 - a\*t\*\*2\*v\*\*2\*π\*cos(0.4\*π))/(2\*a\*π\*(a\*cos(0.4\*π) + t\*v)\*\*2\*cos(0.4\*π)) - (-2\*a\*\*2\*v\*π\*cos(0.4\*π)\*\*2 - 2\*a\*t\*v\*\*2\*π\*cos(0.4\*π))/(2\*a\*π\*(a\*cos(0.4\*π) + t\*v)\*cos(0.4\*π)))/(2\*a\*π\*(a\*cos(0.4\*π) + t\*v)\*(a\*cos(0.4\*π)/2 + t\*v/2 - (-a\*\*3\*π\*cos(0.4\*π)\*\*3 - 2\*a\*\*2\*t\*v\*π\*cos(0.4\*π)\*\*2 - a\*t\*\*2\*v\*\*2\*π\*cos(0.4\*π))/(2\*a\*π\*(a\*cos(0.4\*π) + t\*v)\*cos(0.4\*π)))\*cos(0.4\*π))) - (-log(-a\*cos(0.4\*π)/2 + t\*v/2 - (-a\*\*3\*π\*cos(0.4\*π)\*\*3 - 2\*a\*\*2\*t\*v\*π\*cos(0.4\*π)\*\*2 - a\*t\*\*2\*v\*\*2\*π\*cos(0.4\*π))/(2\*a\*π\*(a\*cos(0.4\*π) + t\*v)\*cos(0.4\*π)))/(2\*a\*π\*(a\*cos(0.4\*π) + t\*v)\*cos(0.4\*π)) + log(-a\*cos(0.4\*π)/2 + t\*v/2 + (-a\*\*3\*π\*cos(0.4\*π)\*\*3 - 2\*a\*\*2\*t\*v\*π\*cos(0.4\*π)\*\*2 - a\*t\*\*2\*v\*\*2\*π\*cos(0.4\*π))/(2\*a\*π\*(a\*cos(0.4\*π) + t\*v)\*cos(0.4\*π)))/(2\*a\*π\*(a\*cos(0.4\*π) + t\*v)\*cos(0.4\*π)))\*(4\*I0\*a\*µ\*ω\*sin(0.3\*π)\*sin(t\*ω) - I0\*a\*µ\*ω\*sin(t\*ω)) - (-log(a\*cos(0.4\*π)/2 + t\*v/2 - (-a\*\*3\*π\*cos(0.4\*π)\*\*3 - 2\*a\*\*2\*t\*v\*π\*cos(0.4\*π)\*\*2 - a\*t\*\*2\*v\*\*2\*π\*cos(0.4\*π))/(2\*a\*π\*(a\*cos(0.4\*π) + t\*v)\*cos(0.4\*π)))/(2\*a\*π\*(a\*cos(0.4\*π) + t\*v)\*cos(0.4\*π)) + log(a\*cos(0.4\*π)/2 + t\*v/2 + (-a\*\*3\*π\*cos(0.4\*π)\*\*3 - 2\*a\*\*2\*t\*v\*π\*cos(0.4\*π)\*\*2 - a\*t\*\*2\*v\*\*2\*π\*cos(0.4\*π))/(2\*a\*π\*(a\*cos(0.4\*π) + t\*v)\*cos(0.4\*π)))/(2\*a\*π\*(a\*cos(0.4\*π) + t\*v)\*cos(0.4\*π)))\*(-4\*I0\*a\*µ\*ω\*sin(0.3\*π)\*sin(t\*ω) + I0\*a\*µ\*ω\*sin(t\*ω)) + (2.0\*I0\*v\*µ\*(a + t\*v\*cos(0.3\*π))\*sin(0.3\*π)\*cos(t\*ω)/(sqrt(3)\*a/2 + t\*v) + 2.0\*I0\*v\*µ\*log(sqrt(3)\*a/2 + t\*v)\*sin(0.3\*π)\*cos(0.3\*π)\*cos(t\*ω) - 2\*I0\*v\*µ\*sin(0.3\*π)\*cos(0.3\*π)\*cos(t\*ω) - 2.0\*I0\*µ\*ω\*(a + t\*v\*cos(0.3\*π))\*log(sqrt(3)\*a/2 + t\*v)\*sin(0.3\*π)\*sin(t\*ω) + 2\*I0\*µ\*ω\*(sqrt(3)\*a/2 + t\*v)\*sin(0.3\*π)\*sin(t\*ω)\*cos(0.3\*π))/(2\*π) - (2.0\*I0\*v\*µ\*(a + t\*v\*cos(0.3\*π))\*sin(0.3\*π)\*cos(t\*ω)/(sqrt(3)\*a + t\*v) + 2.0\*I0\*v\*µ\*log(sqrt(3)\*a + t\*v)\*sin(0.3\*π)\*cos(0.3\*π)\*cos(t\*ω) - 2\*I0\*v\*µ\*sin(0.3\*π)\*cos(0.3\*π)\*cos(t\*ω) - 2.0\*I0\*µ\*ω\*(a + t\*v\*cos(0.3\*π))\*log(sqrt(3)\*a + t\*v)\*sin(0.3\*π)\*sin(t\*ω) + 2\*I0\*µ\*ω\*(sqrt(3)\*a + t\*v)\*sin(0.3\*π)\*sin(t\*ω)\*cos(0.3\*π))/(2\*π) |
存在的问题和当前解决方案
仍然存在的问题是形状没有真正的任意性,停留在多边形的层次上。
为了解决这个问题,实现进一步的推广,只能用微元的思想,将一个任意的形状切割成梯形/矩形的微元,然后积分计算。
由于任意形状又有可能涉及非常不规则的图形,分割了也没有明确的函数表达式,依然不可计算。这里提供一种思路。之前提到梯形的上下底可以平移,那么我们可以将它平移成类似函数的形式:
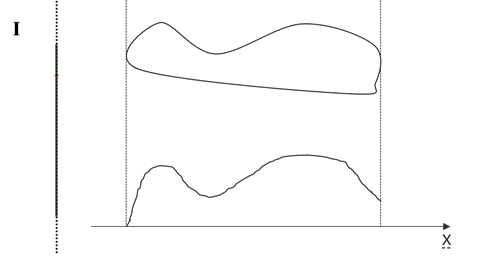
之后可以用幂级数拟合曲线(泰勒级数),从而可以得到任意形状的函数表达式,当然用傅里叶级数更加合适,因为它对函数图像的要求更低(不需要高阶偏导连续)。
而函数值即上下的差值,这一点利用计算机的计算还是比较容易解决的。之后再延续上
项目原地址
https://github.com/ZER0-Nu1L/Physical-programming
总结
本实验贯彻了大一学习和接触的大部分思想,基于思想投入实践,实现数学思维、物理思维、计算思维的初步融合。
在理论推导上,结合观察和猜想,利用微元的思想、数学本质分析,实现在电流强度变化的直导线产生的磁场中任意形状线框运动产生电动势。
在计算思维上,利用计算机的计算能力解决手动求解的繁琐,借助Python的计算生态,避免重复造轮子,快速检索和学习所需模块,实现积分导数计算、数据可视化,首次进行面向对象编程开发,开发了简单的 GUI,
不足的地方很多,一是UI界面原本想实现调整滑动条的参数来显示结果,但是由于计算规模太大,程序经常卡壳,目前想到的方案是将滑动条对应的每一个状态单独运行出来,保存为图片,之后改变程序内部运行的映射关系,将滑动条每一个状态对应一个科学计算变为滑动条每一个状态对应一张图片。二是理论推导在最后一步没有深入下去,当时分析了好久没有办法推进,可能受限于自己的数学知识。
参考文献
- 孙云卿、雷雨.大学物理学(下册)孙云卿(第二版)[M].科学出版社,2017,01-01
- 滕保华,、吴喆、廖旭.大学物理学学习指导 [M].科学出版社,2018,09-05